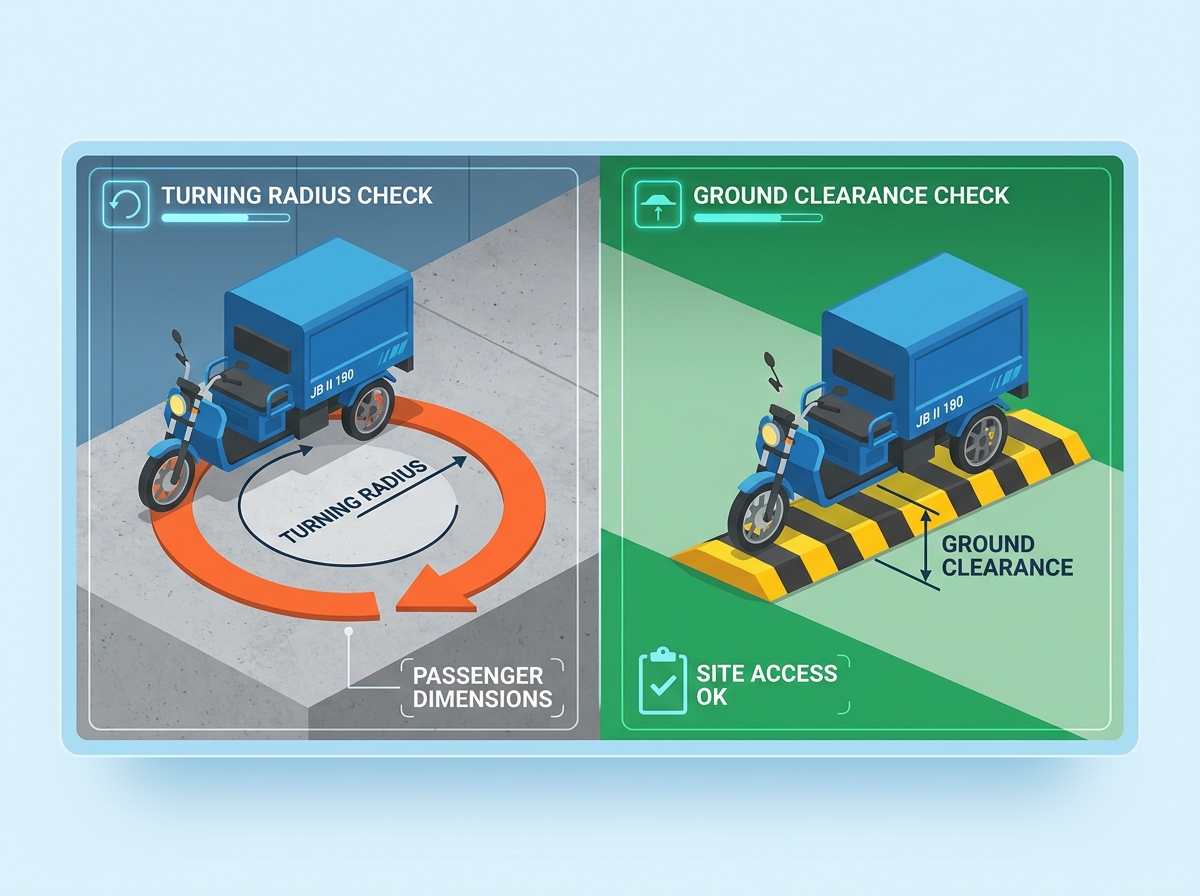
Di sakses fɔ wan maykro-mobiliti flit dipen ɔl pan in fizik kɔmpitibliti wit di diploymɛnt ɛnvayrɔmɛnt. Fɔ prokyur kɔmɛshɔnal trik dɛn we dɛn jɔs bays pan peylɔd ɛn bateri spɛshal na mistek we kin tek bɔku mɔni. Yu kin bay wan flet nɔmɔ fɔ diskɔba se di yunit dɛn nɔ kin ebul fɔ nevigayt tayt westɛm ais, klia lod ramp, ɔ fit tru standad fasiliti domɔt. Dɛn bɔdi mismatch ya kin mek bad bad botlɛn. Dɛn de damej infrastukchɔ ɛn delay routing.
Wan sistamɛtik we fɔ evaluate di tɔnin rayus, grɔn kliarens, ɛn freym dinamiks de mek dɛn opareshɔnal fayl ya nɔ apin bifo dɛn prokyur. Bay we dɛn de ɔdi di fasiliti chok pɔynt dɛn, di ɔpreshɔn dɛn de mach di motoka jɔyometri dairekt to dɛn envayrɔmɛnt kɔnstrakshɔn dɛn. Wi go luk aw fɔ mɛzhɔ ɛn pik ilɛktrik kago traysikul dɛn we fizik wan fit di rialiti dɛn na yu opareshɔnal spɛs.
Ki tin dɛn we dɛn kin tek fɔ tek
Statik vs. Daynamik Mɛtrik: Di manifakta tɔn rayus ɛn grɔn kliarens spɛshal dɛn kin sho bɔku tɛm motoka dɛn we nɔ lod; rial-wɔl ɔpreshɔnal dimɛnshɔn dɛn kin chenj bad bad wan ɔnda maksimal peylɔd ɛn taya kɔmpreshɔn.
Di Breakover Angle Factor: Ay grɔn kliarens nɔ impɔtant if di wilbays tu lɔng, we de mek di chɛsis ay-sɛnta pan stip ramp ɔ spid bamp.
Choke Point Auditing: Fɔ mɛzhɔ di sayt kɔrɛkt wan fɔ akɔn fɔ di say we di traysikul wayd pas ɔl (bɔku tɛm na di aks we de biɛn ɔ di kago bɔks) we dɛn de tɔn maksimal-angle, nɔto jɔs di wit we i de stret layn.
Di 'Zero-Turn' Riality Check: Wail sɔm kɔshɔma mɔdel dɛn de bost wan 'ziro tɔnin rayus,' kɔmɛshɔnal ilɛktrik kago traysaykl dɛn nid spɛshal difrɛnshal ɔ dual-mɔta sɛtup fɔ ajɔst ɔlta-tayt tɔn dɛn we nɔ go kɔmprɔmis stebiliti.
Aplikeshɔn-Spɛsifi k Jɔmɛtri: Pasɛnja traysaykl dimɛnshɔn dɛn de prayoritɛt stebiliti ɛn kɔmfɔt, usay kago mɔdel dɛn de prɔyoritɛt lod distribyushɔn, fundamɛntli chenj dɛn manejmɛnt profayl.
Saksesful sayt akses min se motoka de muv tru wan fasiliti we nɔ de kɔz strɔkchɔral damej, fos di ɔpreshɔn fɔ rivays insay singl-dayrɛkshɔn ais, ɔ fɔ stɔp pan standad dɔk plet. We motoka fit di say we i de, di wan dɛn we de yuz am kin mek i spid ɔltɛm. Dɛn kin pe atɛnshɔn ɔl pan di lod manejmɛnt ɛn di delivri schedule. Fizik kɔmpatibiliti de pul kɔmpleks manejmɛnt. I de ridyus di risk fɔ kɔlishin wit rɛk sistɛm, domɔt frem, ɛn pipul dɛn we de waka na rod we dɛn de sheb kɔridɔ.
Inadequate maneuverability introdyus hevi opareshɔnal frikshɔn. We wan tɔnin rayus tu wayd fɔ wan patikyula ais, di ɔpreshɔn dɛn fɔ ɛksɛkutiv mɔlti-pɔynt tɔn dɛn. Dɛn manejmɛnt ya kin tek tɛm ɛn blok di say dɛn we bɔku pipul dɛn kin pas. Insay wan ol shift, di sɛkɔn dɛn we dɛn kin lɔs fɔ rivɛns ɛn rialayn kin gɛda to big big dilɛys. We yu rɛslɛt traysikul we gɛt bɔku lod tru tayt ples dɛn, dat kin mek di pɔsin we de wok de taya kwik kwik wan. Drayva dɛn we taya kin mek mistek we dɛn de handle, we kin mek aksidɛnt dɛn we kin apin na di wokples mɔ ɛn mɔ ɛn di prɔdak dɛn kin pwɛl.
Injinia dɛn kin gɛt kɔmprɔmis ɔltɛm bitwin fɔ mek dɛn kɔntinyu fɔ gɛt lɔw sɛnta fɔ graviti ɛn fɔ mek di grɔn klia fayn fayn wan. Ebi peylɔd dɛn nid fɔ gɛt lɔw sɛnta fɔ graviti fɔ mek dɛn nɔ rɔl we dɛn de tɔn shap shap. We yu put di chɛsis dɔŋ, i de ridyus di kliarens we yu nid fɔ go na say dɛn we nɔ ivin, spid bamp dɛn, ɛn transishɔn ramp dɛn. Fɔ pik di rayt motoka min fɔ fɛn di rayt balans pɔynt. Di chasis fɔ smɔl fɔ mek i stebul bɔt i fɔ ay fɔ klia yu fasiliti in spɛshal flo transishɔn dɛn.
Tink bɔt di rod we wan westɛm delivri trayk kin yuz ɛvride. I kin bigin pan wan smol kɔnkrit flo, chenj oba wan stip stɛl dɔk plet, go na wan grɔn yad, dɔn i go go insay wan smɔl savis ɛlifant. Ɛni wan pan dɛn envayrɔmɛnt ya de aks fɔ patikyula jɔyometrik kwaliti dɛn frɔm di motoka. If yu nɔ akɔntayn fɔ jɔs wan pan dɛn chok pɔynt dɛn ya, dat kin mek di motoka nɔ gɛt yus fɔ da patikyula rod de.
Sayt Akses Failure
Di Rut Kɔz
Impekt we dɛn kin du fɔ di opareshɔn
High-Centering pan Ramp dɛn
Wilbays tu lɔng fɔ di brek ɔva angle.
Trak kin stɔp; di damej we kin apin to di ɔndakɛriɔ ɛn di bateri.
Rakin Kɔlishin dɛn
Di rayus we yu kin tɔn frɔm di wɔl to di wɔl pas di wayd we di ais kin gɛt.
Invɛntari we dɔn pwɛl, kago bɔks dɛn we dɔn brok, sef hazad.
Mɔlti-Point Turn dɛn
Stia angle tu restricted fo 90-digri kona.
Siviɔs rod delay, ɔpreshɔn taya, blok trafik flɔ.
Bottoming Out we yu de du
Dynamic kliarens de drɔp tu lɔw ɔnda maks peylɔd.
Weld dɛn we krak, di mid-drayv motoka dɛn we dɔn pwɛl, aks dɛn we dɔn bɛn.
Evaluating Turning Radius in Ilɛktrik Kago Traysaykl dɛn
Di jɔyometri fɔ tri-wil motoka dɛn de sho aw dɛn ebul fɔ tɔn. Di distans bitwin di aks we de bifo ɛn biɛn, we dɛn kɔl di wilbays, kin jɔyn wit di maksimal stiarin angul fɔ no di smɔl smɔl sɛklɔ fɔ tɔn. We yu gɛt shɔt wilbays, dat kin mek yu ebul fɔ tɔn tayt. I de sakrifays stret-layn stebiliti pan ay spid. Track width, di distans bitwin di tu paralel wil, de impak bak di ark of di turn. Trak dɛn we wayd nid mɔ ples fɔ pivot, mɔ na say dɛn we dɛn kin put insay os.
Traysaykl kɔnfigyushɔn dɛn kin fɔdɔm insay tu praymari kategori: Delta ɛn Tadpɔl. Delta dizayn dɛn gɛt wan wil na di fɔs ɛn tu na di biɛn. Dis konfigyushɔn de gi wan tayt tɔnin rayus. I bɛtɛ fɔ indo westɛm nevigishɔn usay 90-digri aisle tɔn na kɔmɔn. Bɔku tɛm, di wan we de bifo kin tɔn wan say we rili shap, ɛn i kin pul di fɔs pat pan di motoka rawnd tayt kɔna dɛn. Tadpole dizayn dɛn kin put tu wil na di fɔs ɛn wan na di bak. Tadpol dɛn kin gi spɛshal stebiliti we dɛn de kɔna wit ay spid. Dɛn stiarin linkej de stɔp di maksimal wil angle. Dis kin mek wan sɛklɔ we de tɔn we big ɛn we de strɛch na smɔl kɔridɔ dɛn.
Tayt tɔn dɛn kin impɔk stiarin kɔlɔm rɛsistɛns ɛn ɔpreshɔn balans dairekt wan. Wan smɔl tɔnin rayus nid fɔ gɛt wan stiarin mɛkanism we rili ansa. If di stiarin tu ebi, di wan dɛn we de wok wit am go strɛs fɔ ɛksɛkutiv shap tɔn dɛn ɔnda lod. If di stiarin tu lɔs, di motoka kin twitch ɛn i kin izi fɔ tip. Di stiarin jɔyometri we balans fayn fayn wan de mek shɔ se di pɔsin we de wok de ebul fɔ pivot di motoka sef wan we i nɔ de shift dɛn wet bad bad wan fɔ mek i kɔntinyu fɔ tinap tranga wan.
Maketing matirial dɛn kin tout 'ziro tɔnin rayus' kapabiliti dɛn bɔku tɛm. Tru ziro-tɔn nid fɔ gɛt indipɛndɛnt riya-wil drayv. I de yuz difrɛnshal stiarin usay wan wil de spin fɔ go bifo we di ɔda wan de spin bak. Standard komershal trikes rarely achiv dis sef wan anda ful lod. Mɔs pan dɛn kin yuz wan sɔlid riya aks ɔ wan standad difrɛnshal we nid fɔ muv fɔdɔm fɔ mek i pivot. Ekspekt tru ziro-tɔn frɔm wan standad kago mɔdel de lid to siriɔs ɔpreshɔnal miskalkyuleshɔn di tɛm we dɛn de diploy.
Baya dɛn fɔ validet di manifakta tɔn klem dɛn tru rial-wɔl tɛst. Spɛsifikeshɔn dɛn kin list di 'curb-to-curb' tɔnin rayus. Dis kin jɔs mɛzhɔ di rod we di taya dɛn de waka na grɔn. Fasiliti manija dɛn nid di 'wɔl-to-wɔl' mɛzhɔmɛnt. Dis mɛtrik de mek di kago bɔks, di handel dɛn, ɛn di pɔsin we de wok de in ɛlbo dɛn we de ɔp ɔp. We dɛn de tɔn tayt, wan kago bɔks we de pas di aks we de biɛn kin swip wan ak we wayd pas di taya dɛn fa fawe. I go izi fɔ klip westɛm rɛk if dɛn nɔ akɔntayn am fayn.
Mekɔp di Ais: Fɔ no di rayt waid fɔ yu ais dɛn we smɔl pas ɔl we de kɔba.
Chek di Ovahang: Mekɔp di distans frɔm di aks we de biɛn to di bak ed we de fa pas ɔl na di kago bɔks.
Kalkul di Swip: Ad di ɔvahang to di manifakta in stet tɔnin rayus fɔ ɛstimat di tru tru wɔl-to-wɔl rikwaymɛnt.
Test wit Chalk: Ataya wan pat pan chalk na di ɔda kɔna we de biɛn di kago bɔks ɛn ɛksɛkutiv wan ful-lɔk tɔn na di pawaful rod fɔ si di rial fizik ak.
Grɔn Kliarens Rikwaymɛnt fɔ Kɔmishɔn Envayrɔmɛnt
Navigating fasiliti infrastrakcha nid prɛsis kliarens kɔlkyulɛshɔn. Yu fɔ evalyu di aprɔch angul dɛn, di deparchɔ angul dɛn, ɛn di brɛk-ɔva angul dɛn. Di aprɔch angle de sho if di fɔnt taya kin tɔch wan ramp bifo di fɔnt bampa skrap di grɔn. Di departure angle de aplay di sem lojik to di riya. Di brek ɔva angle na di mɛtrik we impɔtant pas ɔl fɔ lɔng-wilbays motoka dɛn. I de dikte if di sɛntrɔm pan di chɛsis go klia di pik fɔ wan ramp ɔ wan ay spid bamp we nɔ gɛt ay-sɛnta.
Statik graɔn kliarens spɛsifikɛshɔn dɛn de ful pipul. We yu lod motoka to in maksimal kapasiti, di suspension de kɔmprɛs. Ebi ebi peylɔd dɛn kin mek di taya dɛn tɔn bak, ɛn dis kin mek di rɔba flat pan di rod. Dis dinamik kliarens ridyushɔn izi fɔ sheb wan to tu inch ɔf di statik mɛzhɔmɛnt. Prokyumɛnt kɔlkyulɛshɔn fɔ inklud wan jenaros bafa fɔ akɔn fɔ dis kɔmpreshɔn. Di motoka fɔ stil klia tin dɛn we de ambɔg am we i ful-ɔp wit ebi ebi tin dɛn.
Di men freym de bia di big big strɛs we di aksilarayshɔn, brek, ɛn rod de shek. If yu nɔ gɛt bɛtɛ grɔn klia, dat kin mek di chɛsis taya mɔ ɛn mɔ. We motoka we gɛt bɔku lod bottom aut pan say dɛn we nɔ ivin ɔ na dok plet dɛn, di impak kin sɛn shɔkwev dɛn dairekt tru di rigid freym. As tɛm de go, dɛn ripit impak ya kin mek maykro-fraktrɔs na di wɛld dɛn. Dis kin mek katastrofik strɔkchɔral fayl ɛn kɔst dawt tɛm.
Low-mounted components stil de rili vulnerable in industrial setin. Mid-drayv motoka dɛn, ɔnda-kariɔ batri kes dɛn, ɛn di derayla dɛn kin sidɔm nia grɔn we denja. We yu slap kɔnkrit transishɔn ɔ wan pat pan dɔti, dat kin pwɛl dɛn dia dia pat dɛn ya wantɛm wantɛm. Insay say dɛn we kɔnkrit, grɔn, ɔ stip transishɔn dɛn dɔn pwɛl, motoka dɛn nid ebi ebi bash gad ɔ skid plet dɛn we dɛn dɔn riinfɔs. Dɛn adishɔn ya de protɛkt impɔtant invɛstmɛnt dɛn frɔm impak dɛn we nɔ go ɛva apin.
Tink bɔt di patikyula tin dɛn we de ambɔg am na wan standad industrial pak. Spid bamp dɛn kin ay 3 to 4 inch. Wan trayk we gɛt 5 inch statik grɔn kliarens kin tan lɛk se i fayn. We yu ad 600 pawn peylɔd ɛn 200 pawn ɔpreshɔn, di suspension de sag bay 1.5 inch. Di taya dɛn kin deflɛkt bay ɔda 0.5 inch. Yu dinamik kliarens naw na ɛksaktɔli 3 inch. Di moment we di trayk hit di spid bamp pan ɛnitin we fast pas krawl, di suspension de kɔmprɛs mɔ, ɛn di motoka haus de slam insay di kɔnkrit.
Kɔmpia Pasɛnja Traysaykl Dimɛnshɔn vs. Kago Mɔdel dɛn
Difrɛns pan strɔkchɔ de sho aw dɛn motoka ya de akses di fizik spɛs. We dɛn de evalyu passenger tricycle dimensions , yu go notis di wayd trak widths we dɛn mek spɛshal fɔ rollover prevention. Dɛn gɛt lɔng wilbays fɔ mek dɛn ebul fɔ mek di leg ɛn sidɔm ples. Kago chasis fos pan vertikal lod stak. Dɛn de yuz smɔl trak wit ɛn shɔt wilbays fɔ mek dɛn ebul fɔ manej fayn fayn wan na say dɛn we tayt. Dɛn de kɔmprɔmis pasɛnja kɔmfɔt fɔ ɔpreshɔnal efyushɔn.
Sɔm nich sɛnɛriɔ dɛn jɔstify fɔ ripɔz wan pasɛnja chɛsis fɔ yutiliti wok. Rizɔt kampus dɛm, wayd-aisle fulfilment sɛnta dɛm, ɛn big big ɔda fasiliti dɛm nɔ gɛt di bad bad ples kɔnstrakshɔn fɔ tayt ɔban westɛm. Insay dɛn envayrɔmɛnt ya, di wayda tɔnin jɔyometri fɔ wan modifyed pasɛnja freym nɔ de mek ɛni ɔpreshɔnal barɛri. Di ɛnhans stebiliti we di wayda trak wit de gi bɛnifit di ɔpreshɔn dɛn we de muv bɔku bɔku, lɔw-dɛnsiti matirial dɛn akɔdin to opin, nɔ ivin tɛri.
Sɛntral ɔf graviti dinamiks difrɛn bad bad wan bitwin di tu dizayn dɛn. Di pasenja wet de shift dinamik wan we dɛn de tɔn. Mɔtalman dɛn we de de kin ledɔm ɛn muf. Dis nid fɔ gɛt chɛsis we big ɛn we de fɔgiv fɔ mek yu ebul fɔ balans. Kago wet stil de statik. Wans dεn strכp dכn, wan paletized lod nכ de shift in sεntrכm fכ mas indipεndεnt wan. Dis statik nature de alaw kago models fɔ ɛksɛkutiv tayt, fasta tɔn sef wan, provid di lod kip low ɛn sɛntrɛd oba di riya aks.
Wan standad pasenja trayk kin gɛt 45 inch trak biɛn fɔ mek turis dɛn nɔ tip am pan shap kɔna. Wan westɛm kago trayk kin gɛt wan riya trak waid we na jɔs 34 inch. Dat 11 inch difrɛns de sho if di motoka kin pas na wan standad kɔmɛshɔnal domɔt ɔ fɔ go bitwin asɛmbli layn steshɔn dɛn we pak klos klos.
Di Sayt Akses Chɛklist: Pri-Prokyumɛnt Ɔdit
Fɔ mɛzhɔ di fasiliti chok poɛnt na di fɔs tin we dɛn fɔ du bifo dɛn pik motoka. Yuz laser mɛzhɔ fɔ rayt di rayt waid fɔ yu westɛm ais dɛn we smɔl pas ɔl, savis ɛlivat dɛn, ɛn di get dɛn fɔ pipul dɛn we de waka. Pe spɛshal atɛnshɔn to 90 digri blaynd kɔna dɛn. Mekɔp di dayagɔnal distans we yu nid fɔ klia di kɔna. Akɔn fɔ di swip ark fɔ wan kago bɔks we ful-ɔp wit lod. Dokumɛnt dɛn mɛzhɔmɛnt ya as yu absɔlɔb maksimal motoka dimɛnshɔn dɛn.
We yu asɛs di angul dɛn we yu de inklin, dat de mek di ɔndakɛriɔ nɔ pwɛl. Mekɔp di gred fɔ ɔl di lod ramp dɛn ɛn di kayn we aw di flo transishɔn dɛn kin tranga. Yuz wan angle finder fɔ no di pik angle fɔ yu ramp we stip pas ɔl. Kɔmpia dis dairekt wan agens di brek-ɔva angle fɔ yu motoka dɛn we yu dɔn shɔtlist. If di ramp angle pas di motoka in brek-ɔva kapasiti, di chɛsis go drɛg. Dis kin mek di freym ɔ di bateri haus pwɛl wantɛm wantɛm.
Surface kondishɔn dictate suspension travul rikwaymɛnt. Kɔblston, westɛm kɔnkrit we dɔn pwɛl, ɛn lɔs grɔn de aks fɔ spɛshal grɔn kliarens minim. Di say dɛn we nɔ ivin kin mek di motoka pitch ɛn rɔl, ɛn dis kin mek di ples nɔ klia na wan say fɔ sɔm tɛm. Trak dɛn we de wok na rɔf rɔf tɛritri nid fɔ travul fɔ lɔng tɛm fɔ saspɛns ɛn fɔ gɛt ay statik kliarens. Dis de mek di chɛsis nɔ de nak di grɔn we i de muv ebi ebi lateral.
Impliment wan strikt pri-rayd inspekshɔn fɔ ɔl di demo yunit dɛn. Verifay di taya prɛshɔn gud gud wan. Taya dɛn we nɔ inflayt kin chenj di dinamik kliarens ɛn di rɛsistɛns fɔ tɔn bad bad wan. Inspek di intagriti fɔ di skid plet dɛn bifo yu tɛst am na ramp dɛn. Mek shɔ se ɔl di layt ɛn riflekta dɛn de ay ay so dat yu go kɔntinyu fɔ si we yu de go na di tayt, dak westɛm ais dɛn. Dɛn nɔ fɔ mek dɛn nɔ klia wit lɔw-lɛvɛl rɛk sistɛm dɛn.
Mitigate implimɛnt risk bay we yu sɛt wan fizik kɔn kɔs. Kɔpi di rayt dimɛnshɔn dɛn we yu fasiliti gɛt na wan ples usay dɛn kin pak motoka dɛn we opin. Rikriet yu smɔl smɔl rod dɛn, di kɔna dɛn we shap pas ɔl, ɛn di standad domɔt waid dɛn. Fos ɔpreshɔn fɔ nevigayt dis kɔs wit wan ful lod dɛmo yunit. Dis fyzikal validεshכn de εkspכz di manyuvεrabiliti fεil dεm wantεm wantεm. I de mek yu nɔ mek di mistek we go tek bɔku mɔni fɔ bay wan bot we nɔ go ebul fɔ wok insay yu wɔl dɛn.
Di Kategori fɔ Odit
Fɔs Fɔs Fɔ Mek
Impekt we dɛn kin du fɔ di opareshɔn
Choke Point Width we yu de yuz
Doa dɛn we smɔl pas ɔl, di say dɛn we dɛn kin pas, di get dɛn
Ditarmin maksimal alawable trak wit.
Kɔna Kliareshɔn
90-digri tɔn, blaynd kɔna
Dictate rikwayd wɔl-to-wɔl tɔn rayus.
Ramp Angul dɛn
Pik inklin, dok plet dɛn
Establish minim brek ova angle rikwaym.
Kwaliti fɔ di Surface
Potholes, gravel, transishɔn dɛn
Difayn nesɛsri sɔspɛns travul ɛn skid plet nid.
Dynamik Lod Drɔp
Kliarens na maks peylɔd
I de mek i nɔ bottom aut ɔnda ebi ebi ɔpreshɔnal strɛs.
Model Evalueshɔn: Di JB II 180 Kago Traysaykl
Analyzing di spesifikeshɔn dɛn fɔ di JB II 180 kago traysikul de gi prɛktikal beslayn fɔ kɔmɛshɔnal ɛvalueshɔn. Dis mɔdel gɛt wan strɔng freym we dɛn mek spɛshal fɔ ebi ebi peylɔd transpɔt. I wilbase ɛn trak width na injinɛri fɔ balans lod stebiliti wit funkshɔnal manejmɛnt. Di grɔn kliarens de handle standad ɔban ɔbstakl dɛn. Di tɔnin rayus de sho wan tradishɔnal Delta kɔnfigyushɔn we dɛn ɔptimayz fɔ yutiliti pas tayt indo pivotin.
Di manejabiliti profayl fɔ dis spɛsifi k jɔyometri de ɛksɛl insay sɛmi-kɔnstrayn ɛnvayrɔmɛnt. Di stiarin linkej de gi inof leva fɔ tɔn ebi lod dɛn we nɔ gɛt bɔku ɔpreshɔn strɛs. Di ɔl lɔng we di kago bed gɛt min se di rayus we de tɔn frɔm di wɔl to di wɔl nid fɔ tek tɛm kɔlkyul. Di ɔvahang we de biɛn de swip wan rod we wayd pas di wil we de bifo. Dis de dimand di ɔpreshɔn ɔwe we dɛn de naviget rawnd tayt kɔna ɔ pak motoka dɛn na ɔban delivri sɛnɛriɔ.
Objektif evalueshɔn de sho klia ɔpreshɔnal bɔda dɛn. Wan mɔdel wit dɛn dimɛnshɔn ya de go bifo pan ɔban las-mayl delivri, kampus mentenɛns, ɛn wayd-aisle industrial fasiliti. I de handle kɔrb transishɔn ɛn standad ramp dɛn fayn fayn wan. I de fes sayt akses fayl insay haypa-dɛns indo ɛnvayrɔmɛnt, lɛk narrow-aisle fulfilment sɛnta ɔ fasiliti dɛn we nid fɔ nevigishɔn tru standad 36-inch pedestrian domɔt dɛn. Di wan dɛn we de bay fɔ alaynɛd dɛn patikyula fizik kwaliti dɛn ya wit dɛn sayt ɔdit we dɛn dɔn rayt.
Dɔn
Ilɛktrik kago traysikul dɛn jɔs de wok if dɛn ebul fɔ go na yu patikyula say. If yu nɔ pe atɛnshɔn to di tɔnin rayus ɛn grɔn kliarens, dat de gi garanti fɔ mek di opareshɔnal frikshɔn, infrastukchɔ we dɔn pwɛl, ɛn west kapital. Yu fɔ mach di motoka to di envayrɔmɛnt.
Kalkul di brek ova angle fɔ yu stipest ramp ɛn dok plet dɛn yuz wan angle finder.
Bil wan fizik kɔn kɔs na yu yad we de falamakata yu tayt indo kɔna dɛn.
Test ful lod demo yunit dɛn na di kɔn kɔs fɔ chɛk di tru tru wɔl-to-wɔl tɔnin rayus.
Instɔl ebi ebi skid plet dɛn na yu las flet if yu rod inklud stip transishɔn ɔ kɔnkrit we dɔn pwɛl.
FAQ we dɛn kin aks
K: Wetin na di avrej tɔnin rayus fɔ ilɛktrik kago traysikul?
A: Di rayus we de tɔn kin kɔmɔt frɔm 80 to 150 inch. Kompakt westɛm mɔdel dɛn wit wan Delta kɔnfigyushɔn de pivot tayt, bɔku tɛm dɛn kin de ɔnda 90 inch. Hevi-duti ɔban delivri mɔdel dɛn wit lɔng wilbays ɛn wayd trak dɛn nid bɔku mɔ ples, we de push to di 150-inch mak.
A: Kɔmɛshɔnal kago trayk dɛn nɔ kin gɛt tru tru ziro tɔnin rayus. Fɔ mek yu ebul fɔ du am, yu nid spɛshal indipɛndɛnt dual-motor riya aks dɛn. Kɔmɛshɔnal mɔdel dɛn de prayoritɛt stebiliti ɛn trakshɔn ɔnda ebi lod, we kin mek dɛn nɔ ebul fɔ du ɔltra-tayt, pivot-in-ples kapabiliti.
K: Aw peylɔd wet kin afɛkt traysikul in grɔn kliarens?
A: Maksimal peylɔd wet de kɔmprɛs di suspension sistem ɛn mek di taya deflekshɔn. Dis dinamik lod drɔp de ridyus statik grɔn kliarens bay wan to tu inch. Di ɔpreshɔn dɛn fɔ akɔn fɔ dis ridyushɔn fɔ mek dɛn nɔ bottom aut pan ramp ɛn spid bamp we dɛn ful-ɔp wit lod.
K: Aw di ples we motoka ɛn bateri de afɛkt di ples we di grɔn klia?
A: Mid-drayv motoka ɛn ɔnda-dɛk batri de mek di motoka in sɛnta ɔf graviti dɔŋ, we de mek di motoka in balans ɛn kɔna stebiliti bɛtɛ bad bad wan. Dis plesmɛnt inhɛrɛnt de ridyus ɔl di grɔn kliarens, we de mek dɛn dia dia komponent ya vulnerable to strayk ɛn nid protɛktiv skid plet.
K: Wetin na di difrɛns bitwin kɔb-to-kɔb ɛn wɔl-to-wɔl tɔnin rayus?
A: Curb-to-curb de mekɔp di rod nɔmɔ we di taya dɛn de pas na grɔn. Na di wɔl to di wɔl de mek di kago bɔks, di handel, ɛn di chɛsis de ɔp. Wall-to-wall na di krichɔl mɛtrik fɔ yuz insay os, as i de riprizent di tru tru ples we dɛn nid fɔ klia wan tɔn.
K: Yu tink se ilektrikal kago traysikul fit fit tru standad komershal doa?
A: Standart kɔmɛshɔnal domɔt dɛn kin gɛt 36 inch waid. Bɔku pan di ebi ebi kago traysikul dɛn gɛt trak waid we pas 38 inch ɛn dɛn nɔ go fit. Na spesifik, ɔlta-kɔmpakt mɔdel dɛn nɔmɔ we dɛn mek klia wan fɔ indo fasiliti nevigishɔn kin klia standad pedestrian domɔt dɛn.
K: Aw a go kɔl di brek ɔva angle fɔ mi fasiliti ramp dɛn?
A: Di brek ova angle na di traysikul in wilbase length ɛn in graɔn kliarens de dikte. Fɔ mek yu nɔ bottom aut, di pik angle fɔ yu ramp fɔ smɔl pas di maksimal angle we di motoka in ɔnda-kariɔ kin klia we di sɛntrɔm pan di chɛsis nɔ go na grɔn.
Ɔnda di Tianshan Mawnt dɛn insay Jun, swit frut dɛn kin ful-ɔp di ays ɛn bɔku bɔku biznɛs ɛkshɛnj dɛn kin go bifo. Na Jun 25, 2026, di 9th Chaina-Yurasia Ɛkspo bin bigin wit big big wan na Urumqi, Xinjiang. As wan inflɔwɛns kɔmprɛhɛnsif intanashɔnal ivin along di Bɛlt ɛn Rod Initiativ, dis ia ɛkspo hit
Frɔm May 26 to 29, di 'Kɔmprɛhɛnsif Ɔpgrɛd, Lid di Fiuja wit Intɛlijɛns' JP Grup 2026 Biznɛs Samit & Nyu Prodakt Lanch grandly kik ɔf na Xiamen Intanɛshɔnal Ɛkspo Senta we dɛn bin rili de wet fɔ.
Di transishɔn fɔ las-mayl delivri lɔjistik to maykro-mobiliti de aksɛleret kwik kwik wan. Di kɔnjɛshɔn we de na di siti dɛn, di strikt rigyuleshɔn dɛn bɔt di efyushɔn, ɛn di kɔnstant dimand fɔ lɔwa ɛni-stɔp dilivri kɔst de drɛb dis opareshɔnal shift.
Kot List dɛn we De
Wi gɛt difrɛn kot list ɛn pɔshɔnal pɔchɛshɔn & sɛl tim fɔ ansa yu rikwest fast.